


Iðnaðarvélmenni eru mikið notuð í iðnaðarframleiðslu, bílaframleiðslu, rafmagnstækjum, matvælum o.s.frv., geta komið í stað endurtekinnar vinnuvéla-gerð, treysta á eigin kraft og stjórnunargetu til að ná fram margvíslegum aðgerðum vélarinnar. Það þolir stjórn manna, en einnig í samræmi við for-forritaða forritaaðgerð. Í dag tölum við um helstu helstu þætti iðnaðar vélmenni.
1. Meginhluti
Meginhluti véla sem er grunnur og útfærsla vélbúnaðar, þar á meðal handlegg, handlegg, úlnlið og hönd, samsetningu vélrænna kerfisins af mörgum frelsisgráðum. Sum vélmenni eru með annan gangbúnað. Iðnaðarvélmenni hafa 6 eða fleiri frelsisgráður. Úlnliðurinn hefur venjulega 1 til 3 gráður til hreyfingar.
2.Drifkerfi
Drifkerfi iðnaðar vélmenni er skipt í þrjá flokka: vökva, pneumatic og rafmagns í samræmi við aflgjafa. Samkvæmt eftirspurn er einnig hægt að sameina þessi þrjú dæmi og samsett drifkerfi. Eða í gegnum samstillt belti, hjólakerfi, gír og annan vélrænan flutningsbúnað til að keyra óbeint. Drifkerfi hefur aflbúnað og flutningskerfi, notað til að framkvæma samsvarandi aðgerð, þessar þrjár gerðir af grundvallar drifkerfi hafa sína eigin eiginleika, nú er aðalstraumurinn rafdrifskerfið. Sem afleiðing af lítilli tregðu, stór tog AC og DC servó mótorar og styðja servó drif þeirra (skipta tíðni breytir, DC púls breidd modulator) almennt samþykkt. Þessi tegund kerfis krefst ekki orkubreytingar, auðvelt í notkun, viðkvæm stjórn. Flest mótorinn þarf að vera uppsettur á bak við fína flutningsbúnaðinn: afoxunarbúnað. Tennur hraðabreytisins sem notar gíra, fjölda mótsnúninga- hreyfilsins mun minnka í æskilegan fjölda mótsnúninga- og til að fá stærra togbúnað, þar með minnka hraðann, bæta við tog, þegar álagið er mikið, servómótorinn til að auka aflið kostar ekki-viðeigandi hraða, innan umfangs hraðalækkunar til að bæta úttaksvægið. Servómótor í lágtíðniaðgerðum er viðkvæmt fyrir hita og lágtíðni titringi, langur vinnutími og endurtekin vinna er ekki til þess fallin að tryggja nákvæmni og áreiðanlega virkni hans. Tilvist fíns gírmótors gerir servómótornum kleift að starfa á viðeigandi hraða, sem styrkir stífleika vélarhússins en gefur frá sér meira tog. Í dag eru til tvær gerðir almennra gírkassa: harmonic gírkassa og húsbíla gírkassa.
3.Stjórnkerfi
Vélmennisstýrikerfið er heili vélmennisins og er aðalþátturinn sem ákvarðar notagildi og virkni vélmennisins. Stýrikerfið er í samræmi við inntaksforritið á drifkerfinu og framkvæmd vélbúnaðarins til að endurheimta stjórnmerkið og stjórna. Meginverkefni iðnaðar vélmenni stjórna tækni er að stjórna umfang starfsemi, líkamsstöðu og feril iðnaðar vélmenni á vinnusvæði, tíma aðgerða og svo framvegis. Það einkennist af einfaldri forritun, meðhöndlun hugbúnaðarvalmynda, vingjarnlegu-tölvuviðmóti, ábendingum um meðferð á netinu og auðveldri notkun. Stýrikerfi er miðpunktur vélmennisins, erlendu fyrirtækin sem hafa áhyggjur af tilraunum okkar náið lokað. Undanfarin ár, með þróun öreindatækni, hefur virkni örhreinsunartækisins orðið hærra og hærra, á meðan verðið er að verða ódýrara og ódýrara, og nú hefur markaðurinn birst 1-2 Bandaríkjadalir af 32-bita örförgunartæki.
Kostnaðar-örgjörvar fyrir vélmennastýringar gefa ný þróunarmöguleika, þannig að þróun lítilla-kostnaðar og-virkra vélmennastýringa er möguleg. Til þess að gera kerfið með nægilega tölvu- og geymslugetu tekur vélmennastýringin nú við sterkari ARM röð, DSP röð, POWERPC röð, Intel röð og aðra flísasamsetningu. Vegna núverandi almenns-tilgangs getur flísavirkni og virkni ekki fullnægt kröfum sumra vélfærakerfa hvað varðar verð, virkni, samþættingu og viðmót, sem fæddi vélfærafræðikerfið á eftirspurn eftir SoC (Systemon Chip) kunnáttu, getur sértækur fargandi og nauðsynlegt viðmót sameinað saman, einfaldað hönnun jaðarrása kerfisins, minnkað, minnkað og litla stærð kerfisins litlum-kostnaði. Til dæmis samþættir Actel NEOS eða ARM7 losunarkjarna í FPGA vörur sínar til að mynda fullkomið SoC kerfi. Hvað varðar vélfærastýringar, þá renna rannsóknir þess aðallega saman í Bandaríkjunum og Japan, og það eru þroskaðar fullunnar vörur, eins og bandaríska DELTATAU fyrirtækið, Japans Pengli Co. Hreyfistýringar þeirra eru byggðar á DSP tækni sem kjarna og nota PC-byggða opna uppbyggingu.
4.Senging System
Það er samsetning af innri skynjaraeiningu og ytri skynjarareiningu til að afla þýðingarmikilla upplýsinga um innra og ytra umhverfisástand. Innri skynjarar: Skynjarar sem notaðir eru til að greina ástand vélmennisins sjálfs (td hornið á milli arma), aðallega skynjarar sem greina stöðu og horn. Nánar tiltekið eru: stöðuskynjarar, stöðuskynjarar, hornskynjarar og svo framvegis. Ytri skynjarar: Skynjarar sem notaðir eru til að greina umhverfið sem vélmennið er staðsett í (td að greina hluti, fjarlægð frá hlutnum) og ástandið (td greina hvort hluturinn sem gripið er til renni til). Nánar tiltekið eru fjarlægðarskynjarar, sjónskynjarar, kraftskynjarar osfrv. Notkun greindra skynjunarkerfa bætir hreyfanleika vélmenna, hagkvæmni og upplýsingastaðla, skynjunarkerfi mannsins til ytri heimsins upplýsingar er vélfærafræði, hins vegar, fyrir sumar leyfilegar upplýsingar, eru skynjarar skilvirkari en mannlegt kerfi.
5. Enda-áhrifamaður
Enda-áhrifabúnaðurinn er hluti sem festur er við síðasta lið vélmennisins. Það er almennt notað til að grípa hluti, tengjast öðrum aðferðum og framkvæma æskilegt verkefni. Vélmennaframleiðendur hanna eða selja almennt ekki end-effektor, í flestum tilfellum bjóða þeir aðeins upp á einfaldan grip. Venjulega er enda-áhrifabúnaðurinn festur á flans 6-ása vélmennisins til að sinna verkefnum í tilteknu umhverfi, eins og suðu, málun, límingu og hleðsla og affermingu hluta eru aðeins nokkrar af þeim verkefnum sem vélmennið þarf að sinna.
Yfirlit yfir Servo Motors
Servódrif, einnig þekkt sem „servóstýringar“ og „servómagnarar“, eru stýringar sem notaðir eru til að stjórna servómótorum, svipað og hlutverk invertara í venjulegum AC mótorum, og eru hluti af servókerfi. Almennt er servómótoranum stjórnað á þrjá vegu: stöðu, hraða og tog til að gera sér grein fyrir mikilli-nákvæmni staðsetningu drifkerfisins.
I. Flokkun servómótors
Skipt í tvo flokka DC og AC servó mótora, AC servó mótorar eru skipt í ósamstillta servó mótora og samstillta servó mótora, núverandi AC kerfi er smám saman að skipta um DC kerfið. Í samanburði við DC kerfi hefur AC servó mótor kosti mikillar áreiðanleika, góðrar hitaleiðni, lítillar tregðu og getur unnið undir miklum þrýstingi. Vegna þess að það eru engir burstar og stýrisbúnaður, verður AC servókerfið einnig að burstalausu servókerfi og mótorarnir sem notaðir eru í því eru ósamstilltir mótorar af búri-gerð og samstillir mótorar með varanlegum seglum með burstalausum byggingum. (1) DC servómótor er skipt í bursta og burstalausa mótor ① burstamótor með litlum tilkostnaði, einföld uppbygging, byrjunartog, breitt hraðasvið, auðvelt að stjórna, viðhalda, en viðhald er þægilegt (skipta um kolefnisbursta), rafsegultruflanir, notkun umhverfiskröfur, venjulega notuð við kostnaðar-viðkvæm almenn iðnaðar- og borgaraleg tilefni; ② burstalaus mótor lítill stærð og léttur, mikil viðbrögð við krafti hraða mikillar tregðuhraða er lítill, tog og stöðugur.
II. Einkenni mismunandi gerða servómótora
1) Kostir og gallar DC servómótora Kostir: nákvæm hraðastýring, mjög erfitt tog-hraðaeiginleikar, einföld stjórnunarregla, auðveld í notkun, ódýr. Ókostir: burstaskipti, hraðatakmörkun, viðbótarviðnám, myndun slitagna (hentar ekki í ryk-frítt og sprengifimt umhverfi) 2) Kostir og gallar AC servómótora Kostir: góðir hraðastýringareiginleikar, slétt stjórnun innan alls hraðasvæðisins, nánast engin sveiflustýring en mikil afköst, mikil afköst, mikil afköst, mikil afköst, 90% meiri afköst. (fer eftir nákvæmni umritarinn), innan tiltekins vinnslusvæðis, getur náð stöðugu togi, lágu tregðu, litlum hávaða, ekkert slit á bursta, viðhaldsfrjáls-viðhaldslaust (hentar fyrir ryk-frítt og sprengifimt umhverfi).
Ókostir:flóknari stjórnun, breyta þarf driffæribreytum á-PID færibreytum vefsvæðis til að ákvarða þörfina fyrir fleiri tengilínur. Sem stendur notar almenna servódrifið stafræna merki örgjörva (DSP) sem stjórnkjarna, getur náð flóknari stjórnunaralgrími, stafrænum, nettengdum og greindum. Rafmagnstæki eru almennt notuð til snjallra afleiningar (IPM) sem kjarnahönnun drifrásarinnar, IPM innri samþættrar drifrásar, á sama tíma með yfir-spennu, yfir-straumi, ofhitnun, undir-spennu og öðrum bilanagreiningar- og verndarrásum, í aðalrásinni er einnig bætt við mjúk-ræsinguna hringrás til að draga úr-ræsingarferlinu á áhrif drifsins. Afldrifseining fyrst í gegnum þriggja-fasa full-brúarafriðrásina til að leiðrétta inntak þriggja-aflsins eða veituafl, til að fá samsvarandi jafnstraumsafl. Eftir leiðrétta þriggja-fasa afl eða veituafl, síðan í gegnum þriggja-fasa sinusoidal PWM spennubreytitíðni til að keyra þriggja-fasa samstilltan AC servómótor með varanlegum segull. Einfaldlega má segja að allt ferlið í afldrifseiningunni sé ferli AC-DC-AC. Aðaluppbyggingarrás afriðunareiningarinnar (AC-DC) er þriggja-fasa full-brúar óstýrð afriðlarrás.
III. Raflagnamynd servókerfis
1. Driflagnir
Servo drif hefur aðallega stjórnlykkju aflgjafa, aðal stjórnlykkju aflgjafa, servó úttak aflgjafa, stjórnandi inntak CN1, kóðara tengi CN2, tengja CN3. stjórnlykja aflgjafi er einfasa riðstraumsafngjafi, inntaksaflgjafinn getur verið einfasa, þrífasa,-fasa, en hann verður að vera 220v, það er að segja að þegar þriggja-fasa inntakið, þá þarf þriggja-fasa aflgjafinn okkar að fara í gegnum spennispennuna til að geta tengst minni breytinum, fyrir drifið. krafti. Einfasa bein drif, einfasa-tenging verður að vera tengd við R, S tengi. Servo mótor framleiðsla U, V, W mundu aldrei tengja við aðalrás aflgjafa, gæti brennt drifið. CN1 tengi er aðallega notað til að tengja hýsingartölvustýringu, sem veitir inntak, úttak, kóðara ABZ þriggja-fasa úttak, hliðrænt úttak fyrir margs konar eftirlitsmerkja.
2. kóðara raflögn
Af myndinni hér að ofan getum við séð níu tengi sem við notum aðeins fimm, hlífðarvír, tvo aflgjafavíra, tvö raðsamskiptamerki (+-), sem er næstum því það sama og venjulegu kóðara raflagna okkar.
3. Samskiptahöfn
Drifið er tengt við tölvu PLC, HMI og aðra efri tölvu í gegnum CN3 tengi og MODBUS samskipti eru notuð til að stjórna drifinu og RS232 og RS485 er hægt að nota til samskipta.
IV. Servó drifmarkaður
Vélmennakröfur fyrir samkeyrslumótora eru mjög strangar, AC servómótorar eru mikið notaðir í iðnaðarvélmenni. Sem stendur er innlendur hámarkaður-aðallega upptekinn af erlendum frægum fyrirtækjum, aðallega frá Japan og Evrópu og Bandaríkjunum, og það er mikið pláss fyrir innlenda staðgöngu í framtíðinni. Sem stendur taka erlend vörumerki næstum 80% af markaðshlutdeild AC-servómarkaðar Kína, aðallega frá Japan og Evrópu og Bandaríkjunum. Meðal þeirra eru japanskar vörur um 50% af markaðshlutdeild undir forystu fræga vörumerkja þess, þar á meðal Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji, o.fl., og vörur þess einkennast af tækni og afkastastigi er meira í takt við þarfir kínverskra notenda, með góðri-hagkvæmri og mikilli áreiðanleika til að fá stöðugan og viðvarandi uppsprettu viðskiptavina{8}} Sérstaklega hefur OEM markaðurinn einokun á kostinum. Precision reducer Nýlega las frétt: vélfærafræði iðnaður til að brjóta "háls" vandamálið, tilfinningin er nokkuð djúp. Með auknum launakostnaði hefur iðnaðarvélmenni til að skipta um fólk orðið stefna. Iðnaðar vélmenni sem hornsteinn greindar framleiðslu, en kjarnaþættir eru að takmarka þróun vélfærafræði iðnaður Kína, samkvæmt viðeigandi könnunum sýna að núverandi innlend vélmenni minnkandi venjulegt háð innflutningi. Vélfærafræði iðnaður í Kína til að verða loftslag, verður að vera staðráðinn í að leysa vandamál algerlega hluti.
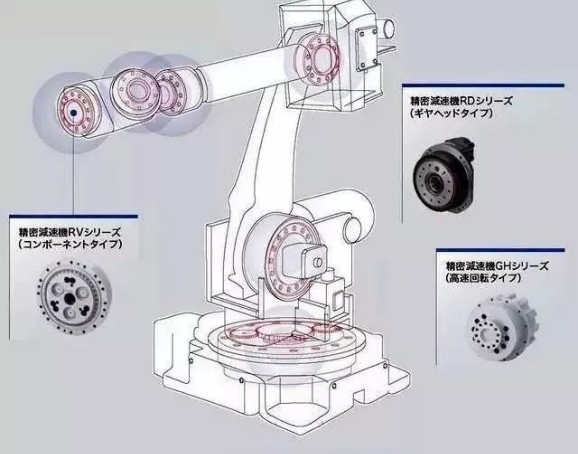
Eftirfarandi er kynning á kjarna nákvæmni íhlutum iðnaðarvélmenna: hraðaminni, samanborið við almennan-hraðalækkunarbúnað, hraðaminni fyrir vélmenni krefst stuttrar sendingarkeðju, lítillar stærðar, mikils afl, létt og auðvelt að stjórna og svo framvegis. Afoxunariðnaður, við verðum að nefna tvo risa iðnaðarins eru Nabtesco (Teijin, einnig þekktur sem Nabtesco) og Hamonica Drive (Hamonica), sem er almennt þekktur í greininni (RV reducer og harmonic reducer). Þeir hafa nánast einokað heim vélfærafræðigírkassa. Þessar tvær gerðir gírkassa eru míkróna-vinnslunákvæmni, bara þessi í fjöldaframleiðslustigi með mikilli áreiðanleika er mjög erfiður, svo ekki sé minnst á þúsundir snúninga af miklum-hraðaaðgerðum, en einnig mikla lífslíkur. Eins og er á markaðnum er fjöldinn allur af forritum í iðnaðar vélmenni á hraðalækkunarbúnaðinum, það eru tveir meginflokkar: RV hraðaminnkari og harmonic hraðaminnkandi.
RV minnkun:er minna mismunadrif, en samanborið við harmónískan afrennsli, er RV-minnkari venjulega notaður með cycloid hjóli, RV reducer samanstendur af cycloid hjóli og plánetufestingu. Í samanburði við harmónískan afdráttarbúnað er lykillinn að húsbílavæðingunni vinnsluferlið og samsetningarferlið. RV minnkarinn hefur meiri þreytustyrk, stífleika og líf, ólíkt harmonic drifinu eftir því sem tímanotkun eykst, mun nákvæmni hreyfingarinnar minnka verulega, ókosturinn við þunga þyngd hans, ytri mál stærri. RV reducer er notaður í togi vélmenni fótleggjum lendarhrygg og olnboga þrír liðir, hlaðinn iðnaðar vélmenni, einn, tveir, þrír Axis eru notaðir RV reducer. Það er oftar notað í vélfærafræði harmonisk sending hefur miklu meiri þreytustyrk, stífleika og endingu, og mismunadrifið er stöðugt, ólíkt harmonic sending þar sem við notkun tíma mun vöxtur hreyfingarnákvæmni minnka verulega, svo mörg lönd í heiminum með mikilli nákvæmni vélmenni keyra meira RV reducer, þess vegna minnkar RV minkarinn í háþróaðri vélmenna drifinu smám saman að skipta út þróun harmonikkunnar.
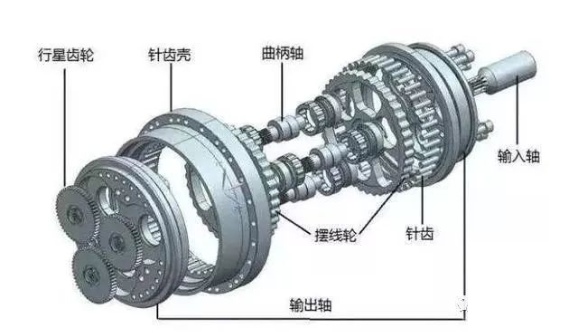 RV Reducer Sprengimynd
Harmonic reducer: Notað einnig minna mismunadrif, harmonic í eins konar lykilgír er sveigjanlegur, það þarf endurtekna háhraða aflögun, svo það er viðkvæmara, burðargeta og líf er takmarkað. Harmonic reducer er eins konar harmonic sending tæki, harmonic sending tæki þar á meðal harmonic gas pedal og harmonic reducer. Harmonic reducer inniheldur aðallega: stíft hjól, sveigjanlegt hjól og geislamyndað aflögun bylgjuframleiðandans þriggja íhluta. Það er notkun sveigjanlegra gíra til að framleiða stýrða teygjanlega aflögunarbylgju, sem stafar af hlutfallslegu misræmi milli tanna stífa hjólsins og sveigjanlega hjólsins til að flytja kraft og hreyfingu. Þessi tegund af gírskiptingu hefur mikilvægan mun á almennri gírskiptingu og hún er sérstök í möskvafræði, söfnunarútreikningi og byggingarhönnun. Harmónískur gírminnkandi hefur kosti mikillar nákvæmni, mikillar burðargetu osfrv. Í samanburði við venjulegan gírminnkunarbúnað minnka rúmmál hans og þyngd um að minnsta kosti 1/3 vegna notkunar á 50% minna efni, þannig að harmonic gírminnkari er aðallega notaður fyrir lítil vélmenni, sem einkennist af litlu rúmmáli, léttum þyngd, mikilli burðargetu, mikilli flutningsnákvæmni {9} og mikilli flutningshlutfalli. Almennt notað fyrir iðnaðarvélmenni með lítið álag eða stór vélmenni með nokkra ása á endanum.
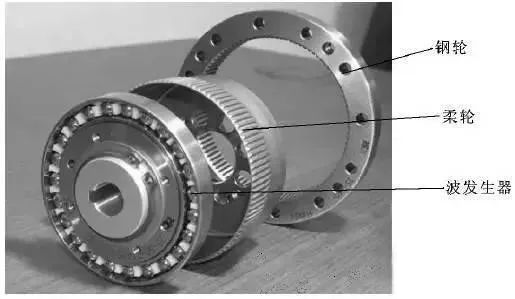 Harmonic Reducer Sprengimynd
Japanski Nabtesco frá því snemma á níunda áratugnum lagði til hönnun húsbíla- við rannsóknir á gírkassa húsbíla árið 1986 til að ná umtalsverðri byltingu, eyddi 6-7 árum; og fyrstur til að koma með niðurstöður innlenda Nantong Zhenkang og Hengfengtai eyddi tíma í 6-8 ár. Þýðir það að staðbundin fyrirtæki í Kína eigi litla möguleika! Hamingjusamlega kínversk fyrirtæki skipulag fjölda ára, loksins gert nokkrar byltingar. Innlend aðallega af Nantong Zhenkang, Qinchuan vélar, Wuhan kjarna, Zhejiang Hengfengtai og Zhejiang Shuanghuan keyra til að veita. Framleiðsla Nantong Zhenkang er sögð hafa farið yfir 10.000 einingar, Qinchuan vélbúnaðarframleiðsla hefur verið opnuð, framleiðslan er smám saman að aukast. Qinchuan vél tól er landsvísu innflutningur staðgöngu verkefni, Qinchuan vél tól 90.000 sett af iðnaðar vélmenni sameiginlega reducer tækni umbreytingu verkefni, iðnaðar vélmenni sameiginlega reducer framleiðslu línu tvö samanlögð fjárfesting 314 milljónir Yuan. Stýrikerfi Vélmennisstýrikerfið er heili vélmennisins, sem er aðalþátturinn til að ákvarða virkni og virkni vélmennisins. Stýrikerfið er í samræmi við inntaksforritið á drifkerfinu og innleiðir vélbúnaðinn til að endurheimta stjórnmerkið og stjórna. Eftirfarandi grein kynnir aðallega vélmennastýringarkerfið.

1, stýrikerfi vélmenni "stýra" er tilgangur stjórnað hlut mun vera í samræmi við æskilega leið til að framleiða hegðun. Grunnskilyrði "stýringar" er að skilja eiginleika hins stýrða hluta. „Efni“ er stjórn á úttakssnúningsvægi stýrisbúnaðar.
2, grundvallarreglan um vélmenni. Meginreglan um vinnu er endurgerð sýnikennslu; sýnikennsla, einnig þekkt sem sýnikennsla með leiðsögn, bæði gervi stýrivélmenni, skref fyrir skref í samræmi við raunverulega eftirspurn eftir aðgerðaferlinu einu sinni, vélmennið í leiðsagnarferlinu leggur sjálfkrafa á minnið sýnikennslu um líkamsstöðu hverrar aðgerð, stöðu, ferlibreytur, hreyfibreytur osfrv., og býr sjálfkrafa til stöðuga framkvæmd forritsins. Eftir að kennslunni er lokið þarftu aðeins að gefa vélmenninu byrjunarskipun, vélmennið mun sjálfkrafa fylgja aðgerðum sem kenndar eru til að ljúka öllum ferlum;
3, flokkun vélmennastýringar 1) í samræmi við tilvist eða fjarveru endurgjöf er skipt í: opna-lykkjustýringu, lokaða-lykkjustýringu, opna-lykkju nákvæmar stjórnunarskilyrði: þekki nákvæmlega líkanið af stýrða hlutnum og þetta líkan helst óbreytt í stjórnunarferlinu. (2) Samkvæmt æskilegu magni stjórnunar er skipt í: kraftstýringu, stöðustýringu, blendingsstýringu. Stöðustýring skiptist í: staka-sameiginlega stöðustýringu (stöðuviðbrögð, stöðuhraða endurgjöf, stöðuhraða hröðunarviðbrögð), fjöl-sameiginleg stöðustýring fjöl-sameiginleg stöðustýring er skipt í niðurbrotshreyfingarstýringu, miðstýrð stjórnkraftstýring skiptist í: bein kraftstýringu, viðnámsstýringu, kraft-stöðu blendingsstýring (3) Greindar eftirlitsaðferðir Óljós stjórnun, aðlögunarstýring, ákjósanleg stjórnun, taugakerfisstýring, óljós tauganetstýring, sérfræðistýring 4.Stjórnunarkerfi vélbúnaðarstillingar og uppbygging. Rafmagns vélbúnaður. Hugbúnaðararkitektúr Þar sem vélmennastýringarferlið felur í sér fjölda hnitaumbreytinga og innskotsaðgerða sem og lægra-rauntímastýringu-. Þess vegna er núverandi markaðskerfi fyrir vélmenni í uppbyggingu flestra stigveldisskipulags ör-tölvustýringarkerfisins, sem venjulega notar tveggja-tölvu servóstýringarkerfi.
(1) Sérstakt ferli:Eftir að aðalstýringartölvan hefur fengið aðgerðaleiðbeiningarnar sem starfsfólkið hefur lagt inn, greinir hún og túlkar leiðbeiningarnar fyrst til að ákvarða færibreytur handahreyfingarinnar. Síðan framkvæmir það hreyfifræði, gangverki og innskotsaðgerðir og leiðir að lokum samræmdar hreyfibreytur hvers liðs vélmennisins. Þessar breytur eru sendar til servóstýringarstigsins í gegnum samskiptalínu sem gefið merki fyrir servóstýringarkerfi hvers liðs. Servóstýringarnar á samskeytum D/A umbreyta þessu merki og knýja samskeytin til að framleiða samræmda hreyfingu. Skynjararnir fæða hreyfiúttaksmerki frá hverjum liðum aftur til servóstýringarþrepstölvunnar til að mynda staðbundna lokaða-lykkjustýringu til að ná nákvæmri stjórn á hreyfingu vélmennisins í geimnum.
(2) PLC-hreyfingarstýring Tvær gerðir af stjórn:① notkun PLC úttakstengja til að nota púlsskipanir til að búa til púls til að knýja mótorinn, og á sama tíma notkun almennra-inntaks I/O eða talningarhluta til að ná lokaðri-lykkjustöðustýringu servómótora ② notkun PLC ytri stækkunar á stöðustýringareiningunni til að ná lokuðu-stillingarstýringu mótor til að senda lykkjustöðustýringu aðallega háhraða púlsstýring, sem tilheyrir stöðustýringaraðferðinni, staðsetningarstýringin er almennt meiri-til-stöðustýring. Þetta er stöðustýringaraðferð, sem er aðallega til að senda háhraða púlsstýringu, og stöðustýringaraðferðin er staðsetningarstýring frá punkti-til-punkts.
Mikilvægar færibreytur vélmenna
Tæknilegar breytur vélmennisins endurspegla vinnuna sem vélmennið getur gert, hæsta rekstrarafköst og svo framvegis, er hönnun og notkun vélmennisins sem þarf að hafa í huga. Helstu tæknilegu færibreytur vélmennisins eru frelsisgráður, upplausn, vinnusvæði, vinnuhraði, vinnuálag o.s.frv.

1. Frelsisgráður er fjöldi hnitaása sem vélmennið hefur fyrir sjálfstæða hreyfingu. Frelsisgráður vélmenni eru fjöldi óháðra hreyfibreyta sem þarf til að ákvarða stöðu og afstöðu vélmennisins í geimnum. Fjöldi frelsisgráður vélmenni er yfirleitt jöfn fjölda liða. Algeng vélmenni hafa yfirleitt 5 til 6 frelsisgráður. Sum vélmenni koma einnig með ytri ása.
2. Samskeyti (Joint) þ.e. hreyfing löstur, leyfa vélmenni arm hlutum hlutfallslega hreyfingu milli stofnana.
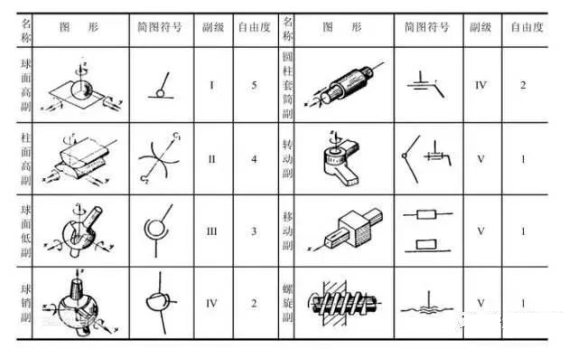
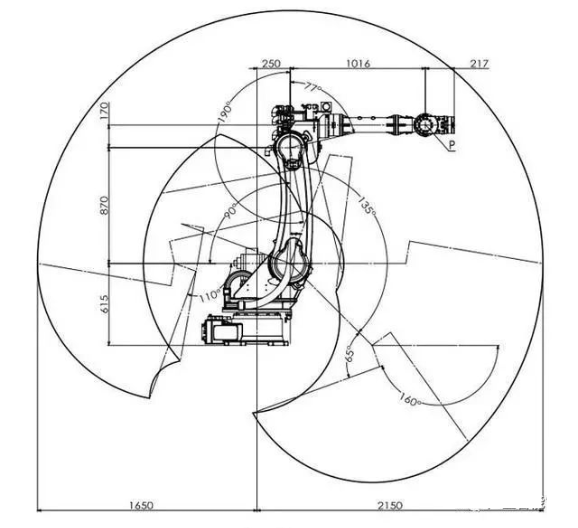
3. Vinnusvið Allt rýmissvið sem hægt er að ná með handlegg eða handfestingarpunkti iðnaðarvélmenni. Lögun þess fer eftir fjölda frelsisgráðu vélmennisins og gerð og uppsetningu hreyfiliða. Vinnusvið vélmennisins er almennt: myndræn og greiningaraðferð tveggja framsetningaraðferða.
4. hraði vélmennisins í vinnuferlinu með hleðsluskilyrðum, samræmdu hraðahreyfingarferli, miðju vélrænni tengisins eða miðja tólsins í einingu tíma fjarlægðarinnar sem færð er eða snúningshornið.
5. Vinnuálagið er framhlið vélmennisins sem er fest á úlnlið á vinnusviði hámarksþyngdar sem hægt er að standast í hvaða stöðu sem er, almennt gefið upp með tilliti til massa, augnabliks, tregðu augnabliks. Einnig og hlaupahraða og hröðunarstærð og aðrar breytur, vinnuálagið er almennt notað í háhraða notkun vélmennisins getur skilið þyngd vinnustykkisins sem burðargetu sem vísbending. Hleðsluþyngd vélmennisins sem er meðhöndluð verður að líta á sem heildarfjölda griparans og vinnustykkisins.
6. Ályktun
Það vísar til lágmarkshreyfingarvegalengdar eða lágmarkssnúningshorns sem vélmenni getur gert sér grein fyrir . 7, nákvæmni Endurtekningarnákvæmni eða endurtekinn staðsetningarnákvæmni: vísar til mismunsins á milli þess að vélmenni nái ítrekað ákveðinni markstöðu. Til dæmis, ef þú biður ás um að ganga 100 mm, í fyrsta skipti sem hann gekk í raun og veru 100,01 Endurtaktu sömu aðgerð og hann gekk 99,99 Villan 0,02 er nákvæmni staðsetningar endurtekins. Það er mælikvarði á styrk röð villugilda, þ.e. endurtekningarhæfni. Nákvæmni vélmenna veltur ekki aðeins á samskeyti og gírskiptingu, heldur einnig af vélrænni samsetningarferlinu, sem í mörgum tilfellum er ekki til staðar, sem leiðir til lækkunar á endurtekinni staðsetningarnákvæmni vélmennisins.