


Þessi grein fjallar um algengar áskoranir sem hönnuðir standa frammi fyrir á sviði iðnaðar sjálfvirkni þegar þeir þróa stöðuskynjunarviðmót fyrir mótorstýringu, -sérstaklega, greina stöðu í forritum sem krefjast meiri hraða og minni stærða. Að nýta upplýsingar sem teknar eru úr kóðara til að mæla stöðu mótors nákvæmlega er mikilvægt fyrir árangursríka rekstur sjálfvirkni og véla. Hratt, hár-upplausn, tvískiptur-rásar samstilltur hliðrænur-til-stafrænar breytir (ADC) eru nauðsynlegir hlutir slíkra kerfa.
Inngangur
Nákvæmar upplýsingar um snúnings hreyfils eins og staðsetningu, hraða og stefnu eru nauðsynlegar til að framleiða nákvæma drif og stýringar fyrir ný forrit, eins og samsetningarvélar sem festa ör-íhluti á PCB svæði með takmarkað pláss. Nýlega hefur mótorstýring farið að smækka, sem gerir nýjum skurðaðgerðum vélfærafræði kleift í heilbrigðisiðnaðinum og nýjum drónaforritum í geimferðum og varnarmálum. Minni vélastýringar knýja einnig áfram ný forrit í iðnaðar- og viðskiptasamsetningu. Fyrir hönnuði liggur áskorunin í því að uppfylla miklar-nákvæmnikröfur staðsetningarviðbragðsskynjara í háhraðaforritum á sama tíma og allir íhlutir eru samþættir innan takmarkaðs PCB pláss til uppsetningar í litlum pakka, svo sem vélfæraarma.
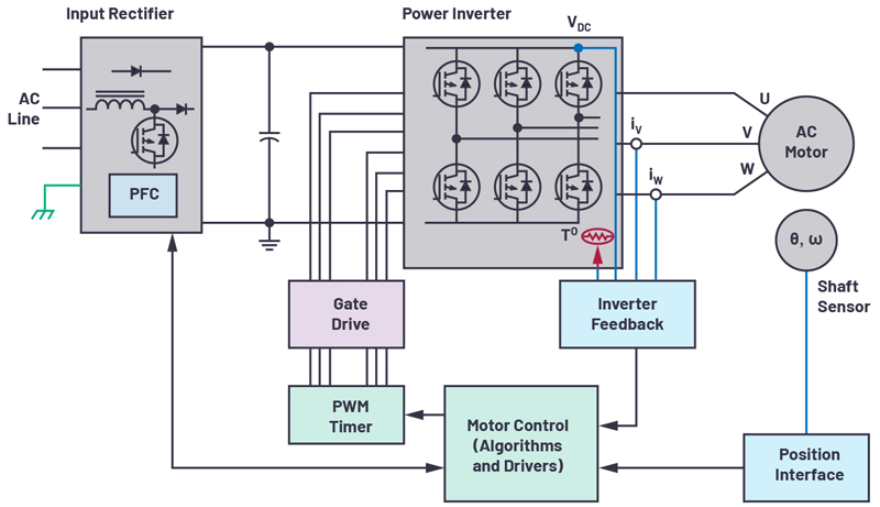 Mynd 1. Lokað-Loop Motor Control Feedback System
Mótorstýring
Mótorstýringarlykjan (eins og sýnt er á mynd 1) samanstendur fyrst og fremst af mótor, stýringu og stöðuviðmótsviðmóti. Mótorinn snýr skaftinu og knýr vélfæraarminn til að hreyfa sig í samræmi við það. Mótorstýringin stjórnar hvenær mótorinn beitir krafti, þegar hann stöðvast eða þegar hann heldur áfram að snúast. Stöðuviðmótið innan lykkjunnar veitir stjórnanda upplýsingar um hraða og staðsetningu. Fyrir samsetningarvélar sem meðhöndla smækkaðar yfirborðs-PCB-festingar eru þessi gögn mikilvæg fyrir rétta notkun. Öll þessi forrit krefjast nákvæmrar stöðumælingar á hlutum sem snúast.
Staðsetningarnemar verða að hafa mjög mikla upplausn til að greina nákvæmlega staðsetningu mótorskaftsins, taka upp samsvarandi ör-íhluti og setja þá á rétta staði á borðinu. Að auki krefst hærri mótorhraða meiri bandbreidd lykkja og minni leynd.
Stöðuviðmiðunarkerfi
Í lágum-forritum getur staðsetningargreining verið útfærð með því að nota stigvaxandi skynjara og samanburðartæki. Hins vegar krefjast-hágæða forrit flóknari merkjakeðjur. Þessi endurgjöfarkerfi innihalda stöðuskynjara og síðan hliðræna-merkjastillingu að framan, ADC og ADC drif. Gögn fara í gegnum þessa hluti áður en þau fara inn á stafræna lénið. Nákvæmasti staðsetningarneminn er sjónkóðarinn. Sjónkóðari samanstendur af LED ljósgjafa, merktum diski sem festur er við mótorskaftið og ljósnema. Diskurinn er með ógegnsæjum og gegnsæjum grímusvæðum sem loka fyrir eða leyfa ljósi að fara í gegnum. Ljósnemarinn skynjar þessi ljósmerki og breytir kveikt/slökkva ljóspúlsunum í rafræn merki.
Þegar diskurinn snýst myndar ljósnemarinn (samstilltur við mynstur disksins) lítil sinus- og kósínusmerki (á mV eða µV stigi). Þessi uppsetning er dæmigerð fyrir sjónkóðara í algerri stöðu. Þessi merki fara inn í hliðræn merkjameðferðarrás (venjulega samanstendur af stakum mögnurum eða hliðstæðum PGA til að fá merki allt að 1 V topp-til-toppsvið), venjulega til að passa ADC innspennusviðið við hámarks kraftsviðið. Hvert magnað sinus og kósínus merki er síðan tekið af drifmagnara samstillts ADC.
Hver rás ADC verður að styðja samstillta sýnatöku til að afla sinus- og kósínusgagnapunkta samtímis, þar sem þessir sameinuðu punktar veita upplýsingar um ásstöðu. ADC umbreytingarniðurstöðurnar eru sendar til ASIC eða örstýringar. Mótorstýringin skoðar stöðu kóðara í hverri PWM lotu og notar þessi gögn til að keyra mótorinn í samræmi við mótteknar skipanir. Áður fyrr þurftu kerfishönnuðir að fórna ADC hraða eða rásafjölda til að samþættast í takmarkað borðpláss.
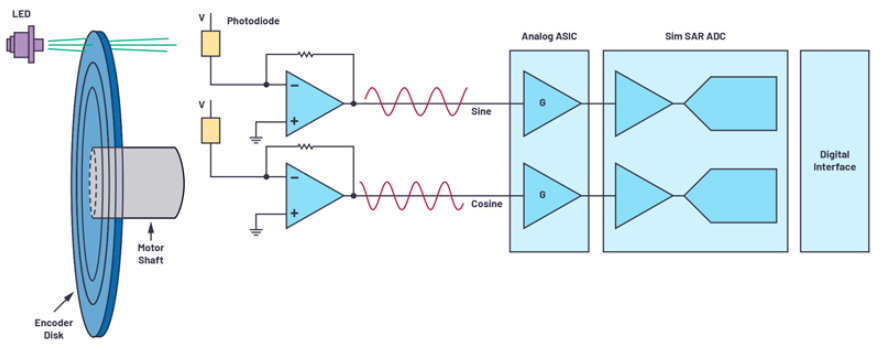 Mynd 2. Stöðuviðmiðunarkerfi
Fínstilltu stöðuviðbrögð
Eftir því sem tæknin heldur áfram að þróast eru mótorstýringarforrit sem krefjast mikillar-nákvæmrar stöðugreiningar stöðugt að nýjungar. Upplausn ljóskóðara getur verið ákvörðuð af fjölda fínt ljósritaðra raufa á disknum, venjulega á bilinu hundruðum til þúsunda. Með því að fæða þessi sinus- og kósínusmerki inn í há-hraða,-afkastamikil ADC, er hægt að búa til kóðara með hærri upplausn án þess að þurfa kerfisbreytingar á kóðara disknum. Til dæmis, sýnatöku á sinus- og kósínusmerkjum kóðarans með lægri hraða fangar aðeins takmarkaðan fjölda merkjagilda, eins og sýnt er á mynd 3; þetta takmarkar nákvæmni stöðurýmdar. Á mynd 3 gerir sýnatöku á hærri hraða með ADC öflun nákvæmari merkjagilda, sem gerir nákvæmari staðsetningarákvörðun kleift. Hár-hraða sýnatökutíðni ADC styður ofsýni, eykur enn frekar hávaða og útilokar sumar kröfur um stafræna-eftirvinnslu. Á sama tíma er hægt að minnka úttaksgagnahraða ADC, sem þýðir að það styður hægari raðtíðnimerki og einfaldar þar með stafræna viðmótið. Viðbragðskerfi fyrir mótorstöðu eru fest á mótorsamstæðuna, sem í sumum forritum getur verið mjög þétt. Þess vegna er stærð mikilvæg til að koma kóðaraeiningunni fyrir í takmarkaða PCB svæði sem til er. Samþætting margra rásarhluta í einum litlum pakka býður upp á verulegan plásssparnað.
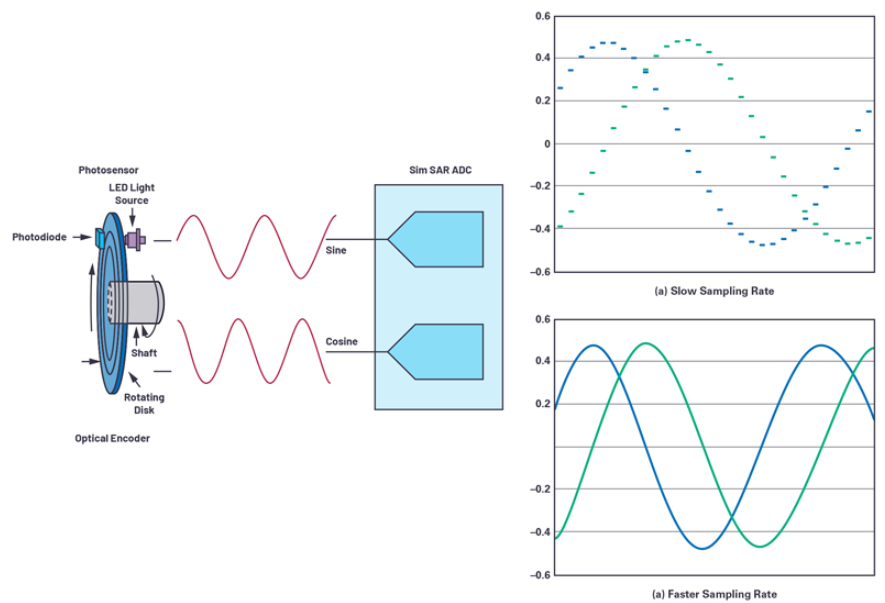 Mynd 3. Sýnatökuhlutfall
Hönnunardæmi um stöðuviðbrögð sjónkóðara
Mynd 4 sýnir dæmi um bjartsýni lausn sem hentar fyrir sjónkóðara staðsetningarviðmiðunarkerfi. Þessi hringrás tengist auðveldlega við algera-ljóskóðara, fangar síðan auðveldlega mismunadrifssínus- og kósínusmerki frá kóðara. ADA4940-2 framhlið-magnarinn er tvískiptur-rásar, lágmark-suð, full mismunadrifsmagnari sem notaður er til að knýja AD7380. Hið síðarnefnda er tvískipt-rás, 16-bita, full mismunadrif, 4 MSPS samstillt sýnatöku SAR ADC sem er til húsa í þéttum 3 mm × 3 mm LFCSP pakka. 2,5 V viðmiðunarspennugjafinn á-flís gerir kleift að útfæra þessa hringrás með lágmarks fjölda íhluta. VCC og VDRIVE frá ADC, ásamt birgðateinum magnara drifsins, geta verið knúin af LDO eftirlitsstýringum eins og LT3023 og LT3032. Þegar þessi viðmiðunarhönnun er samtengd (td með því að nota 1024-raufa optískan kóðara sem myndar 1024 sinus- og kósínuslota á hverja umsnúning kóðara disks), tekur 16-bita AD7380 sýnishorn af hverri kóðarauf yfir 216 kóða, og eykur heildarupplausn kóðarans í 26 bita. 4 MSPS gegnumstreymishraðinn tryggir að nákvæmar upplýsingar um sinus og kósínus hringrás náist ásamt nýjustu staðsetningargögnum um kóðara. Þetta mikla afköst gerir kleift að innleiða ofsýnistöku á flís, sem dregur úr tímatöfinni þegar stafræni ASIC eða örstýringin gefur nákvæma endurgjöf um kóðarastöðu til mótorsins. Annar ávinningur af ofsýnistöku AD7380 á flís er möguleikinn á að bæta við 2 bita upplausn til viðbótar, sem hægt er að sameina við aukaupplausnina á flísinni. Þessi upplausnaraukning bætir enn frekar nákvæmni og nær allt að 28 bitum. Athugasemd um forrit AN-2003 veitir nákvæmar upplýsingar um yfirsýnatöku og upplausnaraukagetu AD7380.
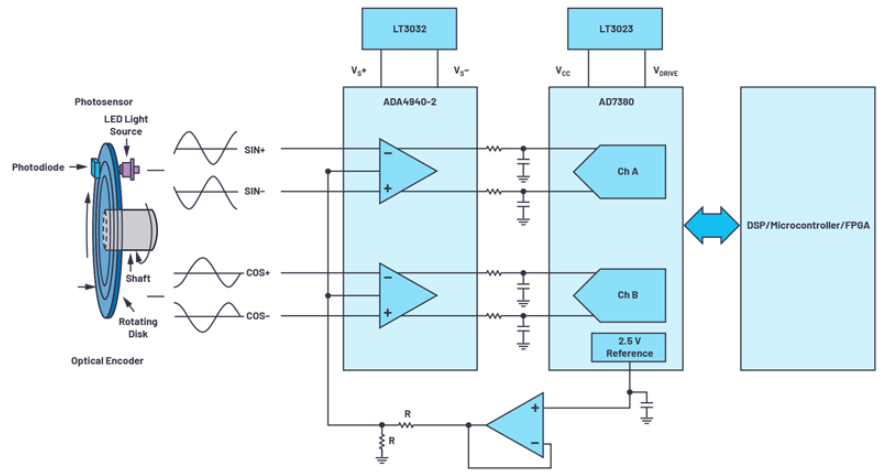 Mynd 4. Bjartsýni endurgjöfarkerfishönnun
Niðurstaða
Mótorstýringarkerfi krefjast meiri nákvæmni, meiri hraða og meiri smæðingu. Optískir kóðarar þjóna sem mótorstöðugreiningartæki. Þess vegna verður ljóskóðamerkjakeðjan að skila mikilli nákvæmni við mælingu mótors. Hár-hraði, há-afköst ADC fanga upplýsingar nákvæmlega og senda mótorstöðugögn til stjórnandans. Hraði, þéttleiki og frammistaða AD7380 uppfyllir kröfur iðnaðarins á sama tíma og gerir meiri nákvæmni í stöðuviðmiðunarkerfum og hámarkar innleiðingu kerfisins.
Höfundur
Jónatan Colao